IDEATIVA a IROS 2026: la ricerca presentata a Pittsburgh
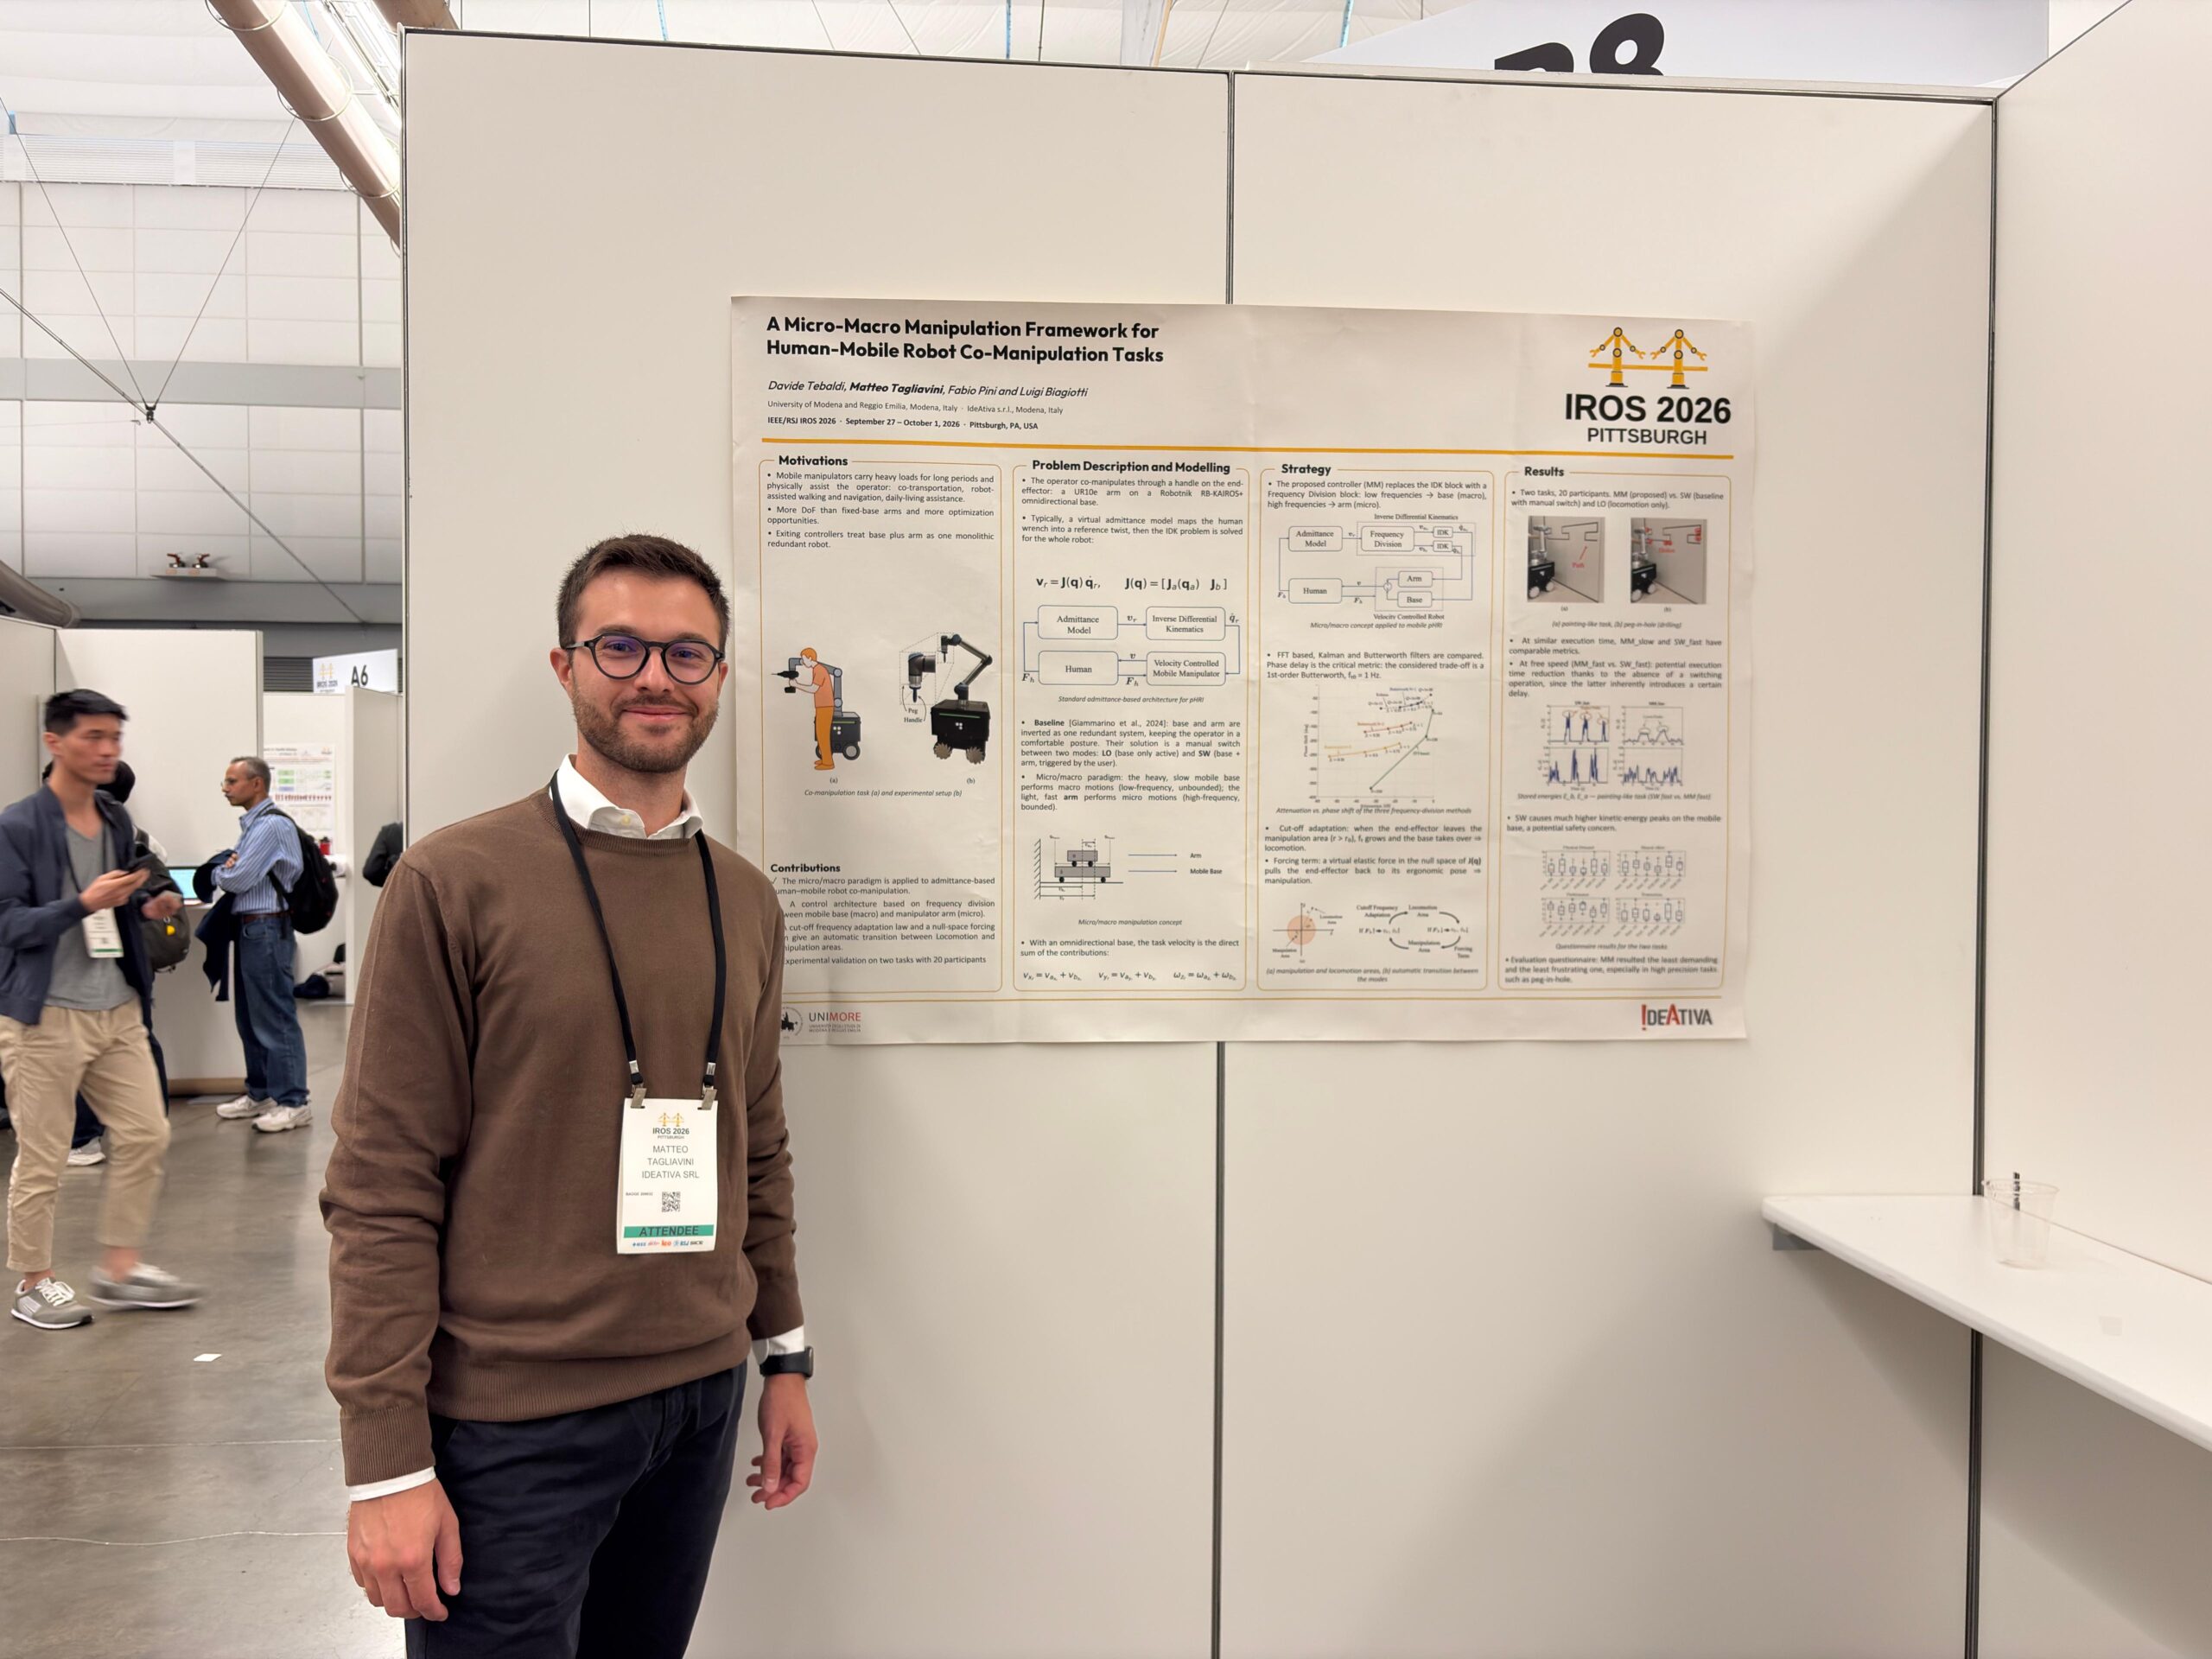
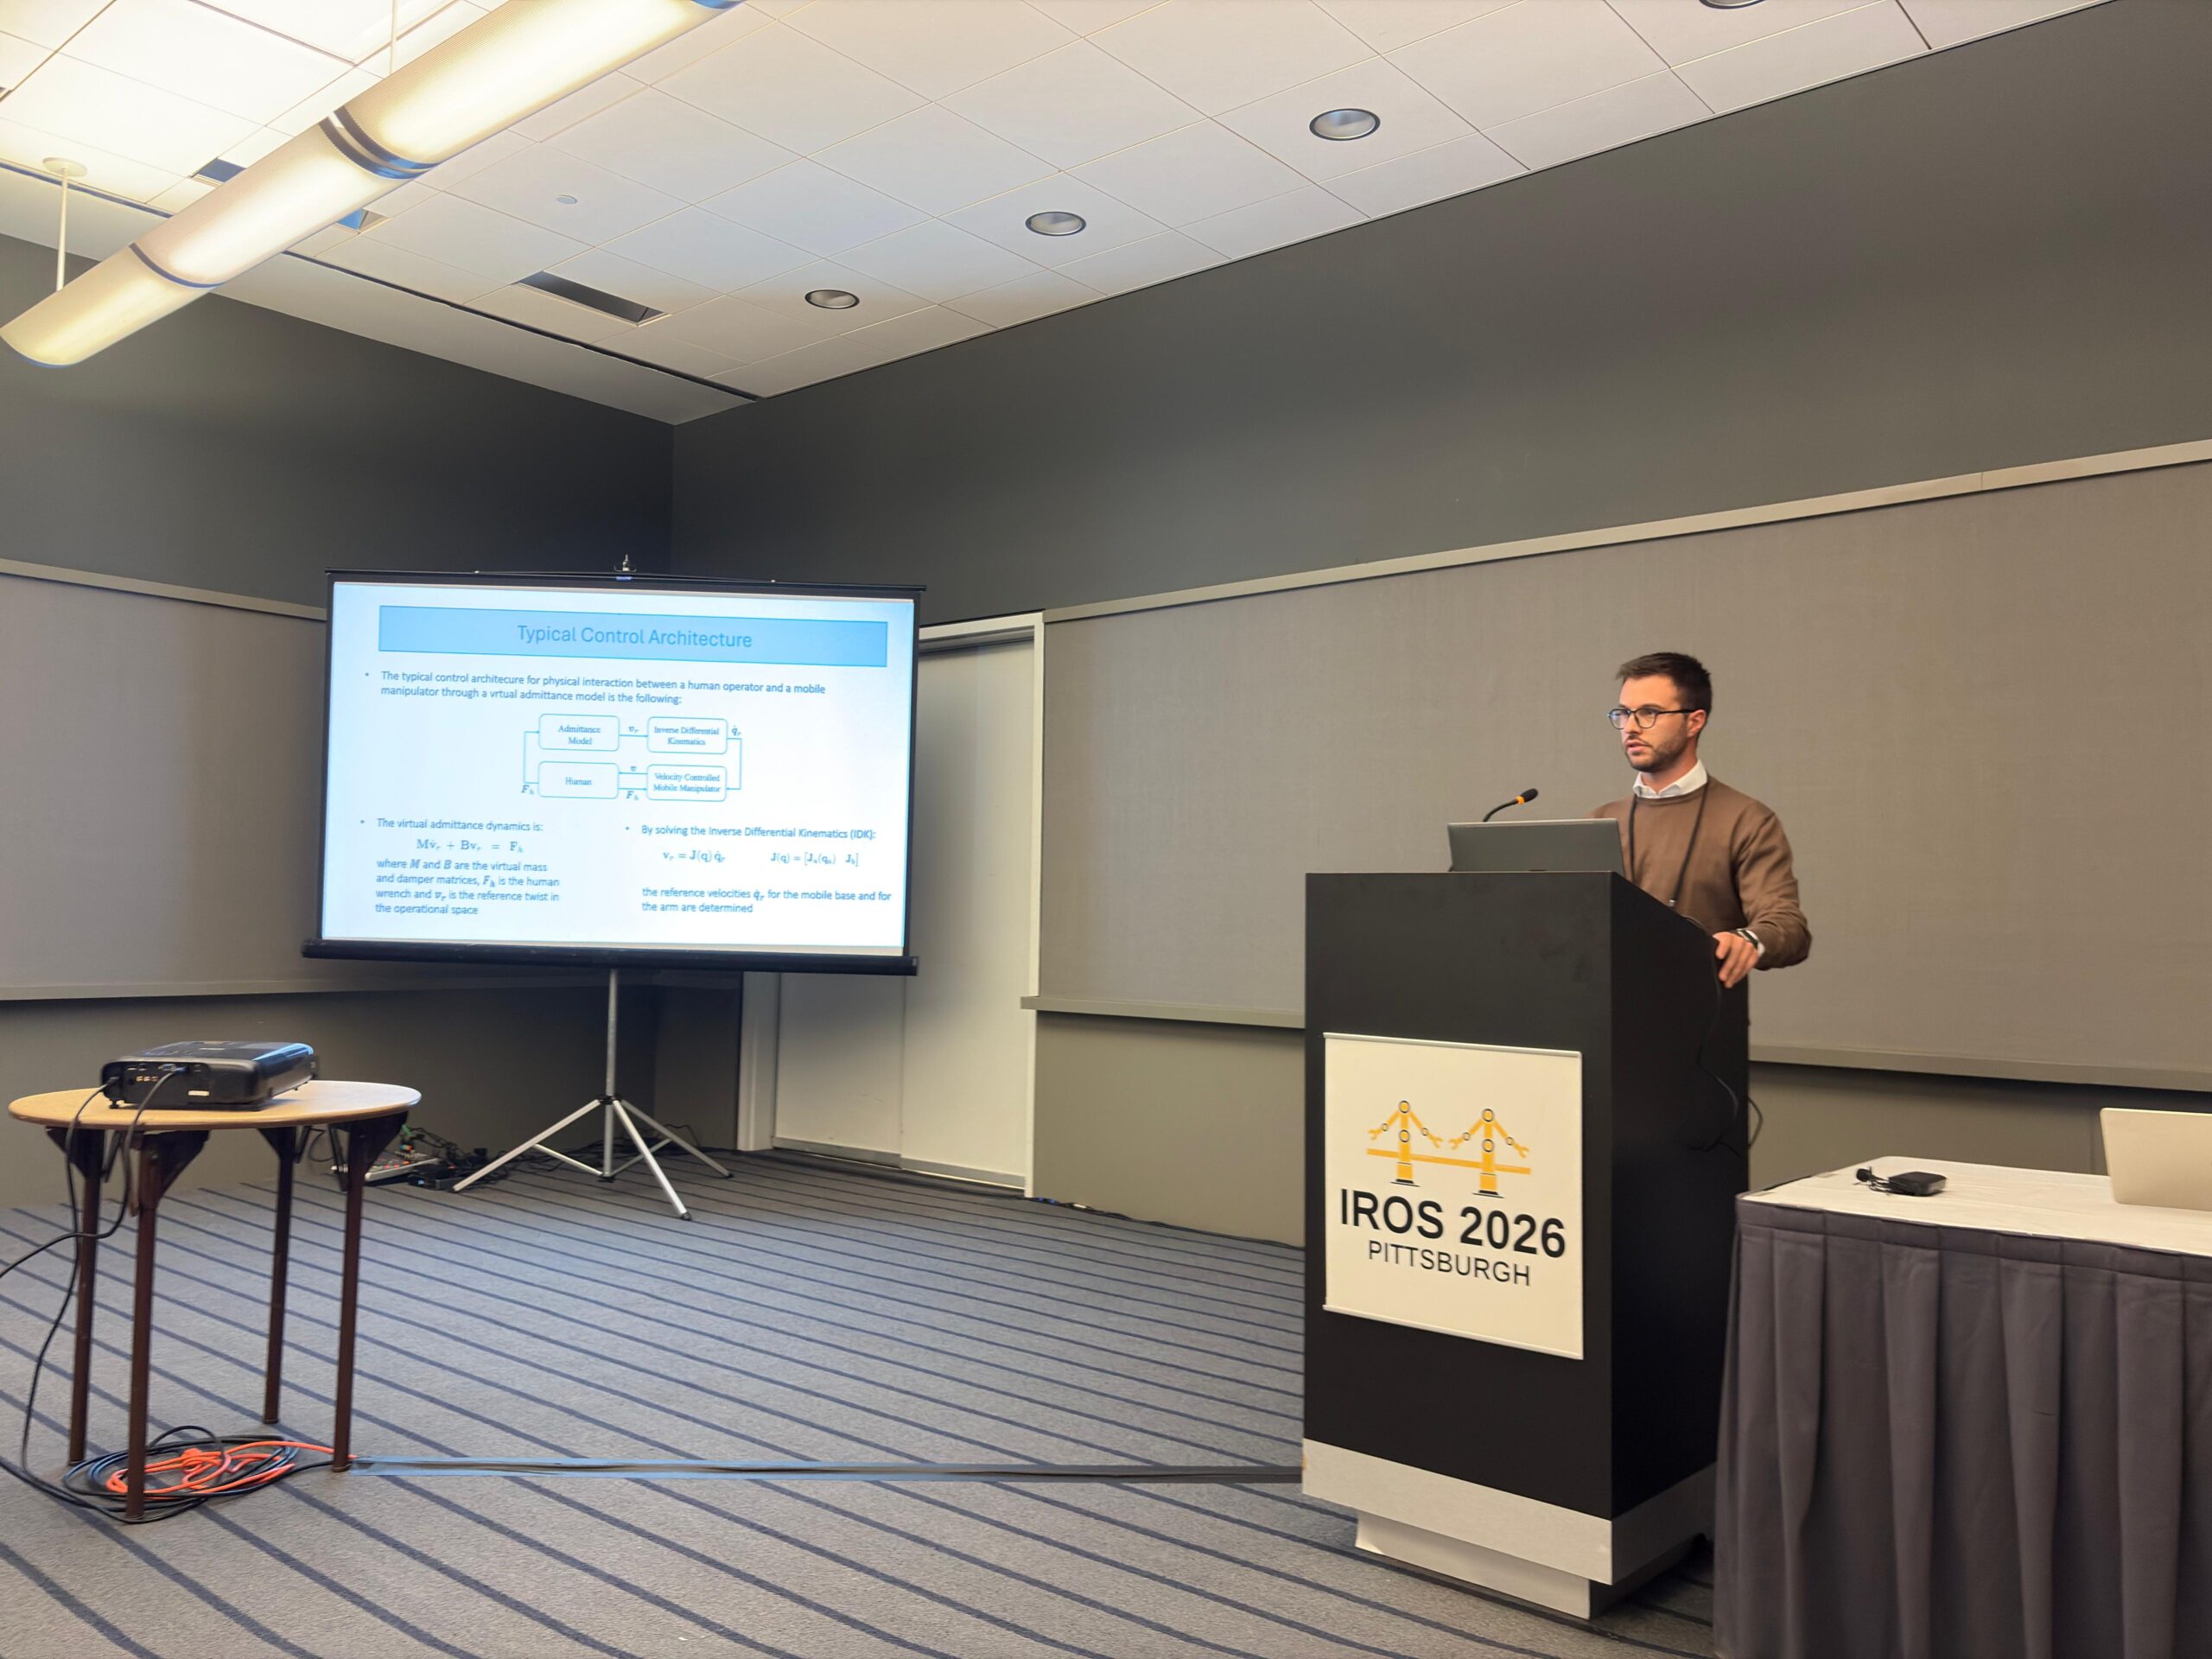
Dal 27 settembre al 1° ottobre 2026 Pittsburgh ha ospitato IROS 2026, la IEEE/RSJ International Conference on Intelligent Robots and Systems, uno dei principali appuntamenti internazionali dedicati alla robotica e ai sistemi intelligenti. Durante la conferenza, Matteo Tagliavini di IDEATIVA ha presentato il paper “A Micro-Macro Manipulation Framework for Human-Mobile Robot Co-Manipulation Tasks”, sia in una talk sia in una poster session, confrontandosi con la comunità scientifica in entrambe le occasioni.
La ricerca nasce dalla collaborazione tra IDEATIVA e il Dipartimento di Ingegneria “Enzo Ferrari” dell’Università di Modena e Reggio Emilia (UNIMORE) e approfondisce l’interazione fisica uomo-robot (physical human-robot interaction, pHRI), un ambito in cui ricerca accademica e applicazioni industriali si incontrano.
Il problema: coordinare movimento e precisione senza comandi manuali
Immaginate un robot mobile equipaggiato con un braccio robotico che affianca un operatore nel trasporto di carichi pesanti oppure in lavorazioni di precisione, come una foratura. In questo scenario l’operatore non si affida a joystick o telecomandi, ma guida il robot direttamente con le mani, spingendo e orientando l’utensile montato sul braccio, mentre il sistema interpreta la forza applicata e si muove di conseguenza.
La difficoltà nasce dal fatto che, nelle soluzioni più diffuse, base mobile e braccio vengono controllati come se fossero un unico sistema. Il robot, però, deve saper fare due cose molto diverse: spostarsi nello spazio per raggiungere la zona di lavoro e, una volta arrivato, operare con precisione. Per passare da una modalità all’altra serve di solito un interruttore manuale, costringendo l’operatore a decidere quando commutare e a distogliere l’attenzione dal compito, con possibili perdite di tempo e frustrazione.
Il paradigma micro/macro: come funziona
Per superare questo limite il gruppo di ricerca ha applicato ai robot mobili il paradigma micro/macro, che sfrutta le caratteristiche complementari dei due componenti del sistema. La base mobile è pesante e lenta, ma può spostarsi su grandi distanze; il braccio è leggero e veloce, ma ha un raggio d’azione limitato. Ha quindi senso affidare alla base i movimenti ampi, a bassa frequenza, e al braccio i movimenti fini, ad alta frequenza.
In pratica, il comando impartito dall’operatore con le mani viene suddiviso in frequenza tra i due: le componenti lente del movimento vengono inviate alla base, quelle rapide al braccio. Il sistema prevede inoltre due elementi: una legge di adattamento della frequenza di taglio, che regola la ripartizione del movimento quando l’operatore richiede velocità elevate, e un termine di richiamo verso una posa ergonomica, che tende a riportare il braccio in una configurazione comoda per chi lavora. Grazie a questi accorgimenti il passaggio tra spostamento della base e movimento di precisione del braccio avviene in modo automatico: se l’operatore spinge con decisione, la base si muove per coprire la distanza, mentre quando rallenta per lavorare con precisione il lavoro fine torna al braccio, senza bisogno di alcun interruttore.
La sperimentazione con 20 partecipanti
Per valutare l’approccio, il sistema è stato provato su una piattaforma reale, composta da un cobot UR10e montato su una base mobile omnidirezionale Robotnik RB-KAIROS+. Venti partecipanti hanno eseguito due compiti: un’operazione di tipo pittura, in cui l’utensile va guidato lungo un percorso prestabilito, e un inserimento di precisione, in cui occorre infilare un perno in una serie di fori per simulare una foratura.
Il metodo proposto è stato messo a confronto con due configurazioni di riferimento: la sola modalità di locomozione e la commutazione manuale tra il movimento di precisione del braccio e lo spostamento della base. Durante le prove sono stati raccolti sia dati quantitativi, come l’energia cinetica del sistema, lo sforzo dell’operatore, il tempo di esecuzione e lo scostamento finale dell’utensile dalla posizione di partenza, sia dati qualitativi, attraverso un questionario ispirato al NASA-TLX che misura impegno fisico, prestazioni percepite, sforzo e frustrazione.
I risultati: usabilità, frustrazione e sicurezza
I partecipanti hanno giudicato l’approccio micro/macro quello con le valutazioni migliori, con valori migliori rispetto alle altre due configurazioni in termini di impegno fisico, prestazioni percepite, sforzo e frustrazione, soprattutto nel compito di precisione, che è anche il più esigente per l’operatore. Con la commutazione manuale, invece, decidere quando cambiare modalità non è semplice: due partecipanti su venti non sono riusciti a completare l’inserimento di precisione, perché non hanno individuato il momento giusto per commutare.
Anche i dati quantitativi vanno nella stessa direzione: lavorando il più velocemente possibile, l’assenza dei tempi di commutazione ha ridotto il tempo di esecuzione di oltre il 22% rispetto alla commutazione manuale. Inoltre, l’approccio micro/macro evita i picchi di energia cinetica sulla base mobile che la commutazione manuale produce alle velocità più elevate, un aspetto importante per la sicurezza di chi lavora accanto al robot.
La collaborazione tra IDEATIVA e UNIMORE
 Il lavoro è firmato da Davide Tebaldi, Fabio Pini e Luigi Biagiotti dell’Università di Modena e Reggio Emilia e da Matteo Tagliavini di IDEATIVA, ed è un esempio concreto di come il dialogo tra mondo accademico e impresa possa portare la ricerca su problemi reali, con l’obiettivo di rendere la collaborazione tra persona e robot più naturale, sicura e intuitiva.
La presentazione a IROS ha offerto un’occasione di confronto con la comunità scientifica internazionale. La ricerca prosegue: i prossimi passi riguardano un’analisi più approfondita della stabilità e l’estensione del framework a nuovi compiti e applicazioni.
Per approfondire la ricerca o confrontarvi su applicazioni e sviluppi della interazione fisica uomo-robot, contattate IDEATIVA.