
Quando si parla di sicurezza in robotica, l’attenzione si concentra spesso su ciò che accade quando l’impianto è in funzione: recinzioni, sensori, arresti di emergenza. Eppure, come evidenziato anche dall’OSHA, molti incidenti che coinvolgono i robot si verificano durante attività diverse dal normale ciclo produttivo, come installazione, collaudo, programmazione e manutenzione.
Sono fasi particolarmente delicate, nelle quali gli operatori lavorano a stretto contatto con il robot e le protezioni possono non essere ancora complete o risultare temporaneamente escluse.
È proprio in questo contesto che il virtual commissioning assume un ruolo importante anche per la sicurezza: permette di anticipare alcune verifiche prima della realizzazione fisica della cella robotizzata.
Virtual commissioning: provare la cella prima di costruirla
Il commissioning è la fase in cui un impianto viene installato, collaudato e avviato. Con il virtual commissioning, parte di queste attività viene anticipata in un ambiente di simulazione.
La cella robotizzata viene ricostruita virtualmente, includendo robot, utensili, attrezzature e componenti da lavorare. Il modello può essere collegato ai sistemi di controllo per verificare anche le logiche di funzionamento.
Software come ABB RobotStudio® e FANUC ROBOGUIDE permettono di sviluppare simulazioni e verifiche prima dell’installazione fisica.
I vantaggi riguardano innanzitutto tempi e costi di sviluppo, ma anche la possibilità di individuare in anticipo alcune criticità operative.
Collisioni, punti non raggiungibili, sequenze non corrette o layout poco funzionali possono emergere già durante la simulazione, quando intervenire sul progetto è generalmente più semplice e non comporta l’esposizione diretta degli operatori ai movimenti del robot reale.
La sicurezza si progetta sull’intera applicazione robotica
La sicurezza di una cella robotizzata non dipende esclusivamente dalle caratteristiche del robot, ma dall’interazione tra tutti gli elementi dell’applicazione: robot, utensili, pezzi movimentati, ambiente di lavoro e persone.
È un principio centrale anche nell’approccio della ISO 10218, che considera la sicurezza del robot e della sua integrazione all’interno dell’applicazione.
La simulazione consente di affrontare alcune valutazioni già in fase progettuale, ponendo domande concrete:
- Dove si troverà l’operatore durante le diverse attività?
- Quali saranno i punti di accesso alla cella?
- Quanto potrà avvicinarsi al robot?
- Che cosa accade in caso di movimento imprevisto o arresto?
- Come saranno gestite manutenzione e recupero dei pezzi?
Queste valutazioni aiutano a definire il posizionamento delle protezioni, le zone di rallentamento e arresto e gli spazi necessari per l’accesso degli operatori.
In ABB RobotStudio è inoltre disponibile una funzionalità dedicata alla simulazione delle distanze di frenata, utile per valutare gli spazi di arresto del robot nella progettazione delle zone di sicurezza.
Anche i criteri relativi alle distanze di sicurezza, affrontati dalla ISO 13855, e le esigenze di accessibilità per manutenzione e interventi straordinari devono essere considerati fin dalle prime fasi.
Robot collaborativi: la sicurezza dipende dall’applicazione
Con i robot collaborativi queste valutazioni diventano particolarmente importanti.
Un cobot non è sicuro per definizione: il livello di sicurezza dipende dalle caratteristiche dell’applicazione, dall’utensile installato, dagli oggetti movimentati e dall’ambiente circostante.
Una pinza con bordi arrotondati presenta condizioni diverse rispetto a un utensile appuntito o tagliente. Allo stesso modo, la presenza di banchi, strutture o altri elementi nelle vicinanze può generare punti di schiacciamento.
Per questo non basta scegliere un robot collaborativo: occorre progettare e valutare l’intera applicazione collaborativa.
La simulazione permette di individuare alcune di queste criticità prima dell’installazione, contribuendo a una progettazione più consapevole.
Il virtual commissioning non sostituisce la validazione sul campo
La simulazione rappresenta uno strumento di supporto alla progettazione, ma non sostituisce le verifiche sulla cella reale.
Le funzioni di sicurezza devono essere configurate e validate sull’applicazione installata. Nelle applicazioni collaborative, inoltre, i limiti di forza e pressione richiedono misurazioni e verifiche nelle condizioni effettive di utilizzo.
Il virtual commissioning permette quindi di preparare meglio le attività di installazione e collaudo, riducendo le incognite che potrebbero emergere durante la messa in servizio.
La verifica virtuale e quella fisica non sono alternative, ma fasi complementari dello stesso processo.
Dal seminario di Bologna: la sicurezza parte dalla progettazione
La relazione tra robotica collaborativa, progettazione e sicurezza è stata al centro anche del seminario esperienziale “Robotica collaborativa nei laboratori di ricerca: sicurezza, innovazione e nuove frontiere”, curato da IDEATIVA il 21 ottobre 2026 nell’ambito di Sìcura 2026, la settimana della sicurezza dell’Università di Bologna.
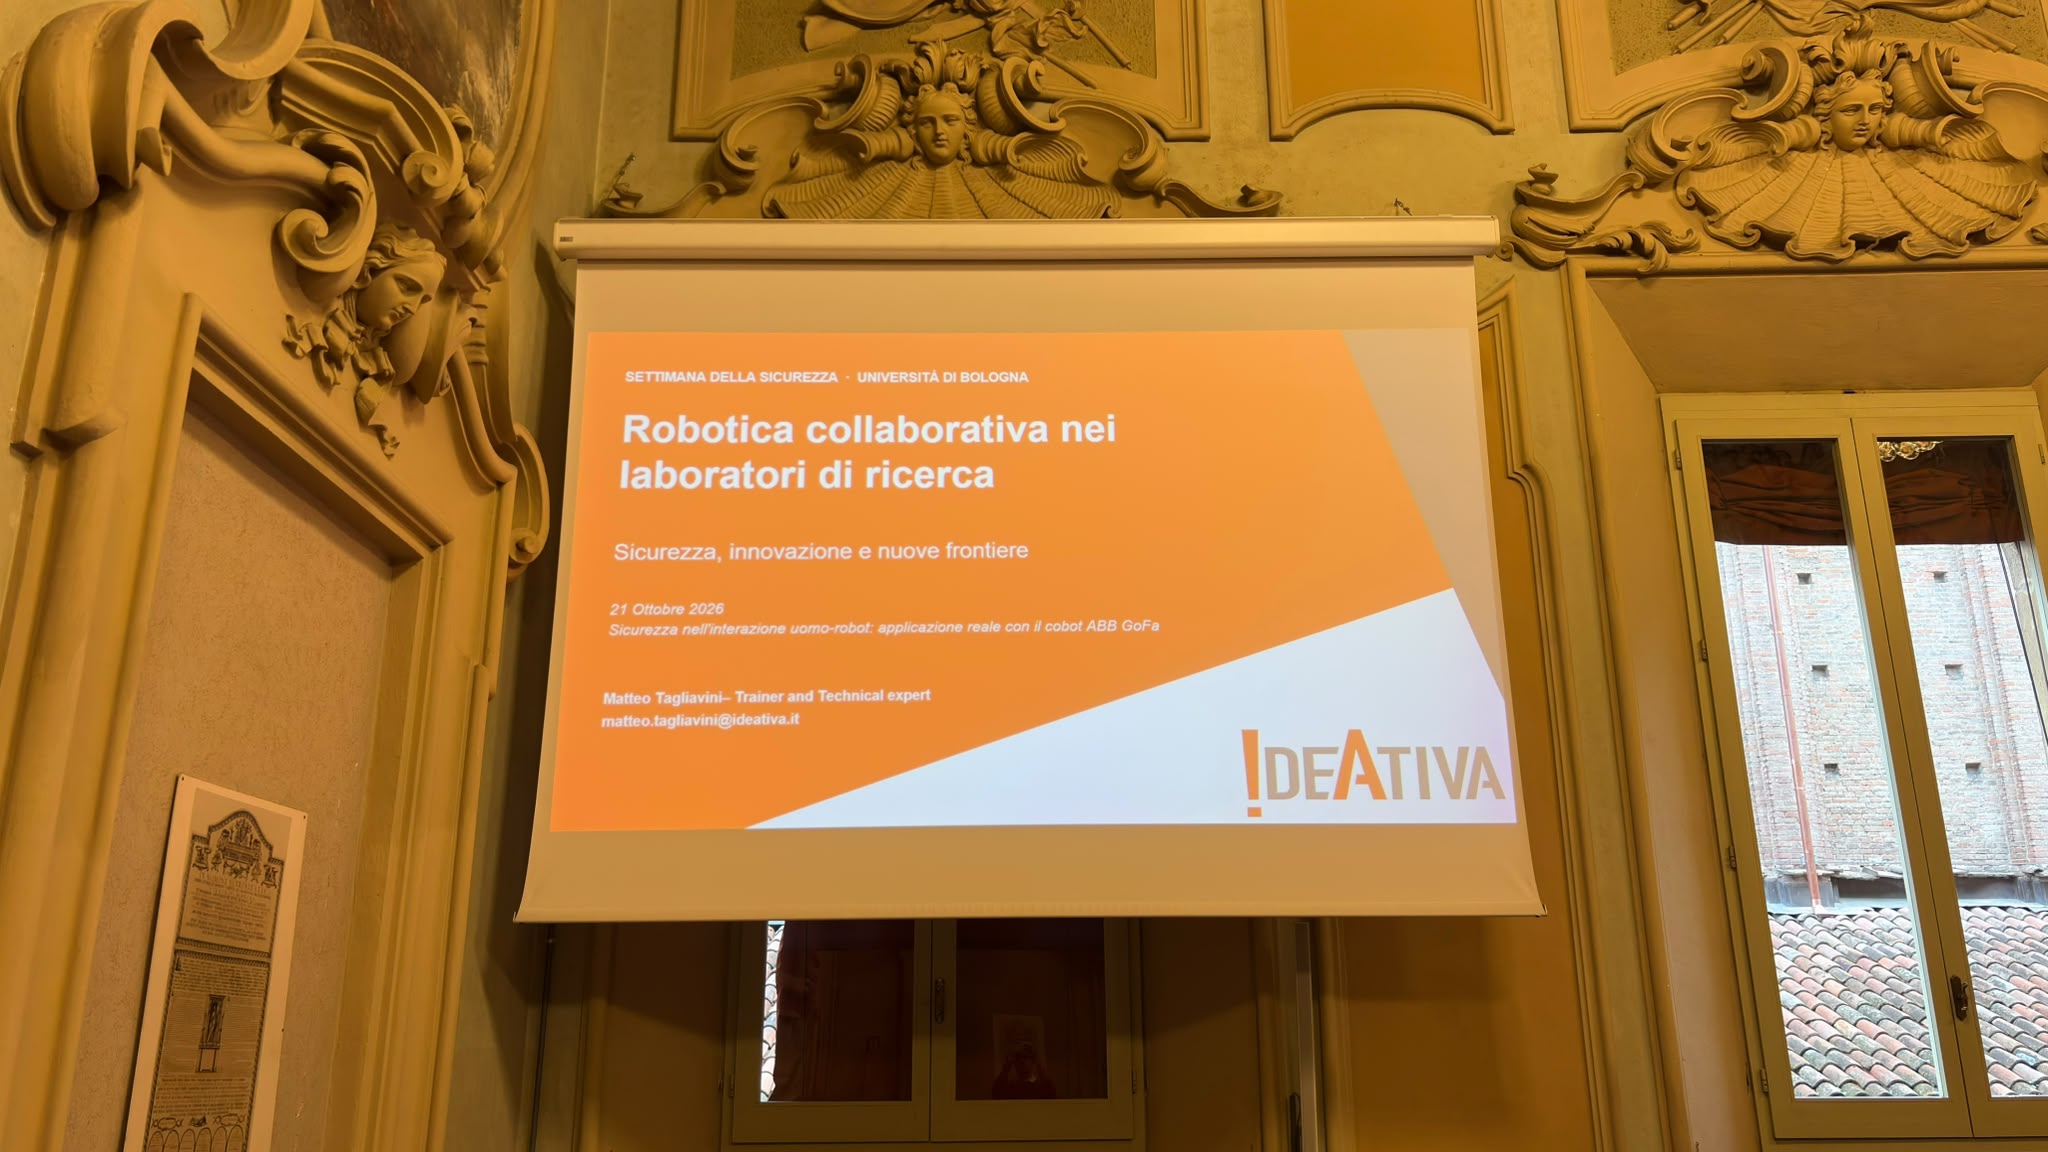
L’incontro, rivolto al personale dei laboratori, alla comunità universitaria, ai professionisti e alla cittadinanza, ha affrontato le differenze tra robot industriali e collaborativi, i riferimenti normativi, i dispositivi e le funzioni di sicurezza, con esempi applicativi ed errori da evitare.
Il concetto centrale è stato chiaro: non esiste un robot collaborativo sicuro indipendentemente dal contesto, ma un’applicazione collaborativa da progettare e verificare.
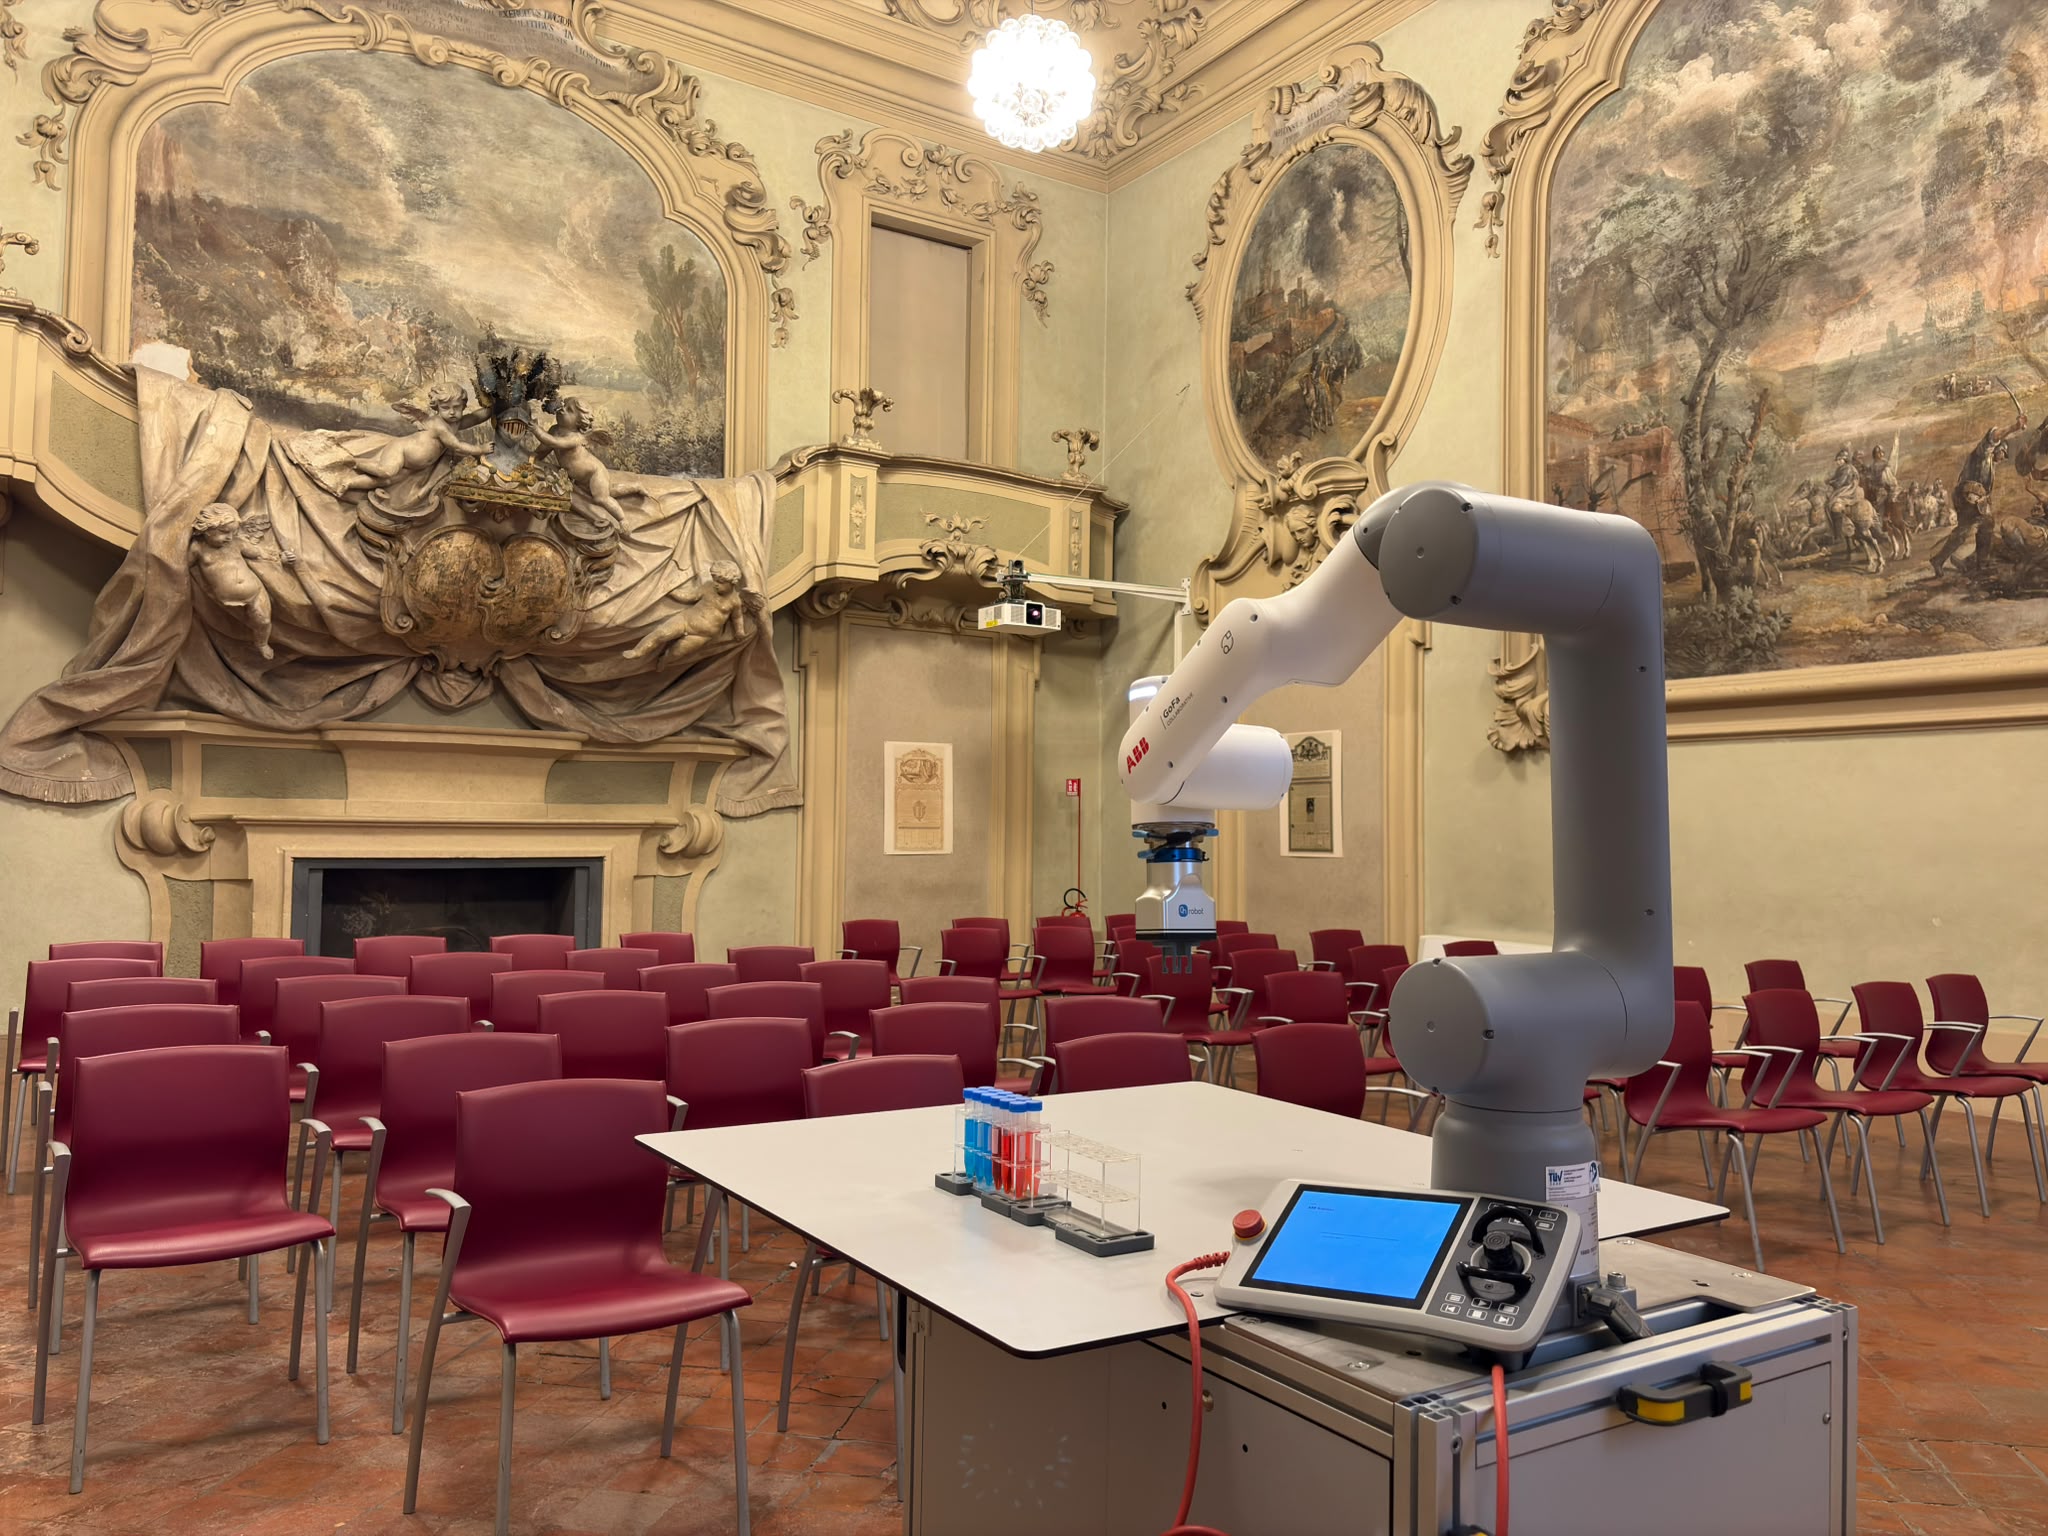
Durante la parte pratica, attraverso un cobot ABB GoFa, i partecipanti hanno potuto osservare diversi comportamenti del robot: dall’arresto durante l’interazione al movimento guidato manualmente, fino al rallentamento e all’arresto in corrispondenza di una zona di sicurezza.
Dimostrazioni che hanno reso evidente quanto la definizione di velocità, forze e zone di sicurezza debba essere affrontata già durante la progettazione e successivamente verificata nelle condizioni reali.
Il virtual commissioning si inserisce in questo percorso come strumento per anticipare parte delle verifiche e affrontare con maggiore consapevolezza le fasi di installazione e avviamento.
Dalla simulazione alla messa in servizio: un approccio integrato
Testare virtualmente una cella robotizzata significa poter individuare criticità progettuali e operative prima della sua realizzazione, limitando le modifiche nelle fasi successive e preparando le attività di collaudo.
Per IDEATIVA, programmazione offline, simulazione e sicurezza sono aspetti collegati, che partono dall’analisi dell’applicazione e accompagnano lo sviluppo del sistema robotizzato.
Il modello virtuale può inoltre continuare a essere utile anche dopo la messa in servizio, come approfondito nell’articolo dedicato al Digital Twin nella robotica.
Per sviluppare le competenze necessarie a progettare, programmare e utilizzare sistemi robotizzati, scopri i percorsi di IdeAcademy, compresa la formazione personalizzata per aziende e team tecnici.